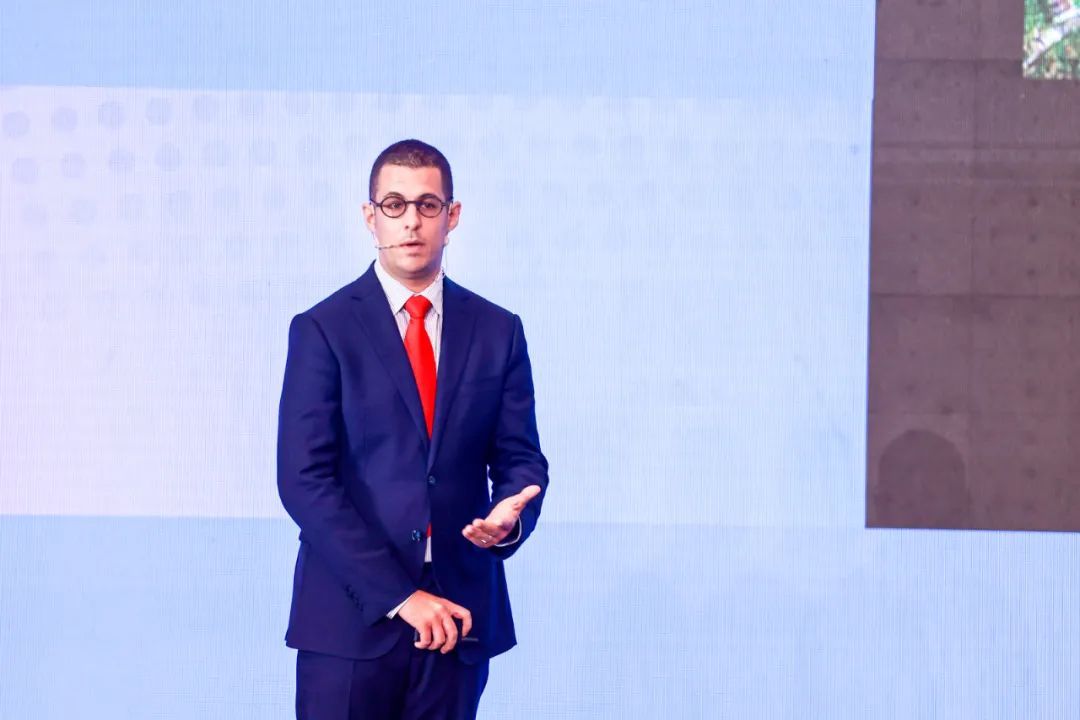
Laurent Kneip [卢森堡]
Laurent Kneip,上海科技大学信息学院助理教授,自动化与机器人中心主任,移动感知实验室(MPL)创始人、主任,博士。
劳伦特·克内普(Laurent Kneip)于2008年毕业于埃朗根-纽伦堡大学(Friedrich-Alexander University Erlangen/Nürnberg),获得机械电子工程硕士学位。在罗兰·西格沃特(Roland Siegwart)教授的指导下,在苏黎世联邦理工学院(ETH)自动化系统实验室(ASL)完成毕业论文。于2009年5月开始在西格沃特教授手下攻读博士学位,从事机器人和计算机视觉领域的研究,并于2013年1月获得苏黎世联邦理工学院的博士学位。马克·波勒菲斯(Marc Pollefeys)教授和达维德·斯卡拉穆扎(Davide Scaramuzza)教授是合作导师。随后,劳伦特·克内普在澳大利亚国立大学(ANU)工程研究学院担任讲师和高级研究员,与理查德·哈特利(Richard Hartley)教授和李洪东教授合作。2015年,获得了澳大利亚研究理事会(ARC)颁发的著名的“早期职业研究员奖”(DECRA),还担任了ARC机器人视觉卓越中心的副研究员。劳伦特·克内普在2017年国际计算机视觉大会(ICCV)上的贡献获得了马尔奖(荣誉奖),这是计算机视觉界最负盛名的最佳论文奖之一。2017年,劳伦特·克内普就职于上海科技大学的信息科学与技术学院,并创立和指导了移动感知实验室,同时担任上海科技大学自动化与机器人中心主任。他在2019年获得了国家自然科学基金委员会(NSFC)的国际青年学者奖,并在2020年获得了终身职位。劳伦特·克内普的长期研究方向是视觉定位(visual localization)、基于视觉的即时定位与地图构建(visual SLAM)、运动与结构重建(structure from motion)、代数几何(algebraic geometry)、状态估计(state estimation)、传感器融合(sensor fusion)、深度学习(deep learning)和动态视觉传感器(dynamic vision sensors)。此外,劳伦特·克内普还是OpenGV的作者。
动态视觉传感器的移动感知
上海科技大学信息科学与技术学院设有移动感知实验室。其最近正在进行的研究包括:使用视觉传感器进行定位、运动估计和三维感知。这些视觉传感器可以在无人机和智能增强设备等小型自动系统上找到,也可以在汽车上看到。在这些设备上,摄像头是用于感知环境并解决某些几何问题的,如定位和运动估计,以及环境的三维深度感知。
我们在2018年发表的成果之一,提出了针对所谓的视觉即时定位与地图构建问题的紧凑型解决方案。这是一个非常轻量级的实时可视化定位和地图构建问题的解决方案,也是实现工厂自动化、服务机器人、增强现实或智能交通等新兴重要技术的一个例子。
不过,普通摄像头也有一些缺点。它们返回的图像总是有一定延迟。另外,当相机处于运动状态时,图像很容易出现模糊,而且普通摄像头的高动态范围图像质量通常比较低。在具有挑战性的光照条件下,很容易产生较差的图像质量。
我们一直关注的一种新型的相机,称为事件相机。这是一个仿生传感器,基本上测量的是图像的变化,而不是绝对的图像强度,它以事件的形式回返这种变化,比如我们在图像中看到的那些绿色和红色的点,这表明在某个时间,在图像中的某个地方变得更亮或更暗。因而这些摄像头测量的是像素级的对数亮度变化。更重要的是它们是异步工作的,每个像素可以独立于其他像素工作,当我们用普通摄像头观察像运动的东西时,它是逐帧捕捉环境外观的,只要场景中存在运动,从事件相机得到的便是真正的连续事件流。
事件相机有很多优势特性,它们确实具有高动态范围、高时间分辨率,且实际上不存在运动模糊。通过实验,我们已经有了一些有趣的结果。例如,我们已经开发了一个新的事件相机校准工具箱,它可以查看已知的模式。利用我们的算法,可以几乎实时地推导出相机的固有参数,然后根据这些标定参数来解决几何问题。
我们还深入研究了一种称为对比度最大化的技术,这种技术通常用于寻找像机的运动,从而解决定位问题。如果我们在这一卷中有一个事件流,基本上可以尝试解开这些事件流,从而引发一个事件具有最大对齐度的情况。我们在这里做的实际上是对摄像头运动的影响进行补偿。因此,相机的运动基本上可以通过最大限度的对齐,或者换句话说,通过这种解开的事件流的对比来发现。这种技术有很多应用,如光流、物体检测、运动分割,甚至是三维重建。所以它是一个相对通用的技术。
然而,这是个非凸函数问题。我们不去详述所有的数学细节,但我们已经发表了一系列备受瞩目的论文,为对比度最大化问题提供了一个全球性的最优解决方案,这实际上是世界上第一个这样的方案。利用这个解决方案,能够较为可靠地计算出机器人的轨迹。因此这里我们设有一个事件相机,直接面对相对较弱的纹理的地面。相机接近地面层便会产生高光流。这基本上是一个极具挑战性的场景,利用此种方法,可以比依托事件相机或普通相机的其他方法更为可靠地重建机器人的运动。
目前我们还在研究一项新的技术,该技术大体上将对比度最大化策略从图像扭曲扩展到三维空间扭曲。将此种方法扩展到更为普遍的情况,例如我们不只是看一个平面,而是真正去看一个任意结构的三维环境。我们现在可以使用安装在地面机器人上的前置相机捕捉到的事件流来重建机器人的运动,为简单起见,仅用一个圆表示,同时该算法还回返了关于环境的三维结构的丰富信息。
最后,关于一个重要的新型传感器技术:它基本上是普通相机的替代品,有一些优势性能,这也是研究人员投入研究的原因。或许在不久的将来,这种相机可能会出现在商用硬件中。更重要的是,它已经找到了打入当今市场中的产品的途径。例如,三星已经发布了一款基于事件相机的室内监控相机,从本质上说,如果场景中没有任何移动物,此种相机就不会进行任何测量。因而监控相机可以很好地保护隐私。即使有东西在动,也无需通过获取大量的事件来判断是否有东西在移动,这也是对隐私的保护。
上海市法学会欢迎您的投稿
fxhgzh@vip.163.com
2021世界人工智能大会法治论坛成功举办
智慧法治学术影响力TOP100|作品•作者•期刊
2021世界人工智能大会法治青年论坛成功举办
崔亚东:数字时代 智能社会治理
刘艳红:人工智能法学的时代三问
乔凡尼•科曼德:人工智能/数据科学在法律中的应用——关注合法性的方法
邰江丽:人工智能的法律挑战与创新应用
安托万•加拉邦:人工智能与法治的困境
菲利波·法罗西尼:向可信赖人工智能迈进
迪诺·希莫纳斯:数字时代的法治问题——沙箱监管
薛澜:人工智能国际治理秩序的框架与路径
凯文·沃巴赫:人工智能、信任与法治
康允德|计算法学:希望与忧患
责任编辑:王 健 金惠珠